
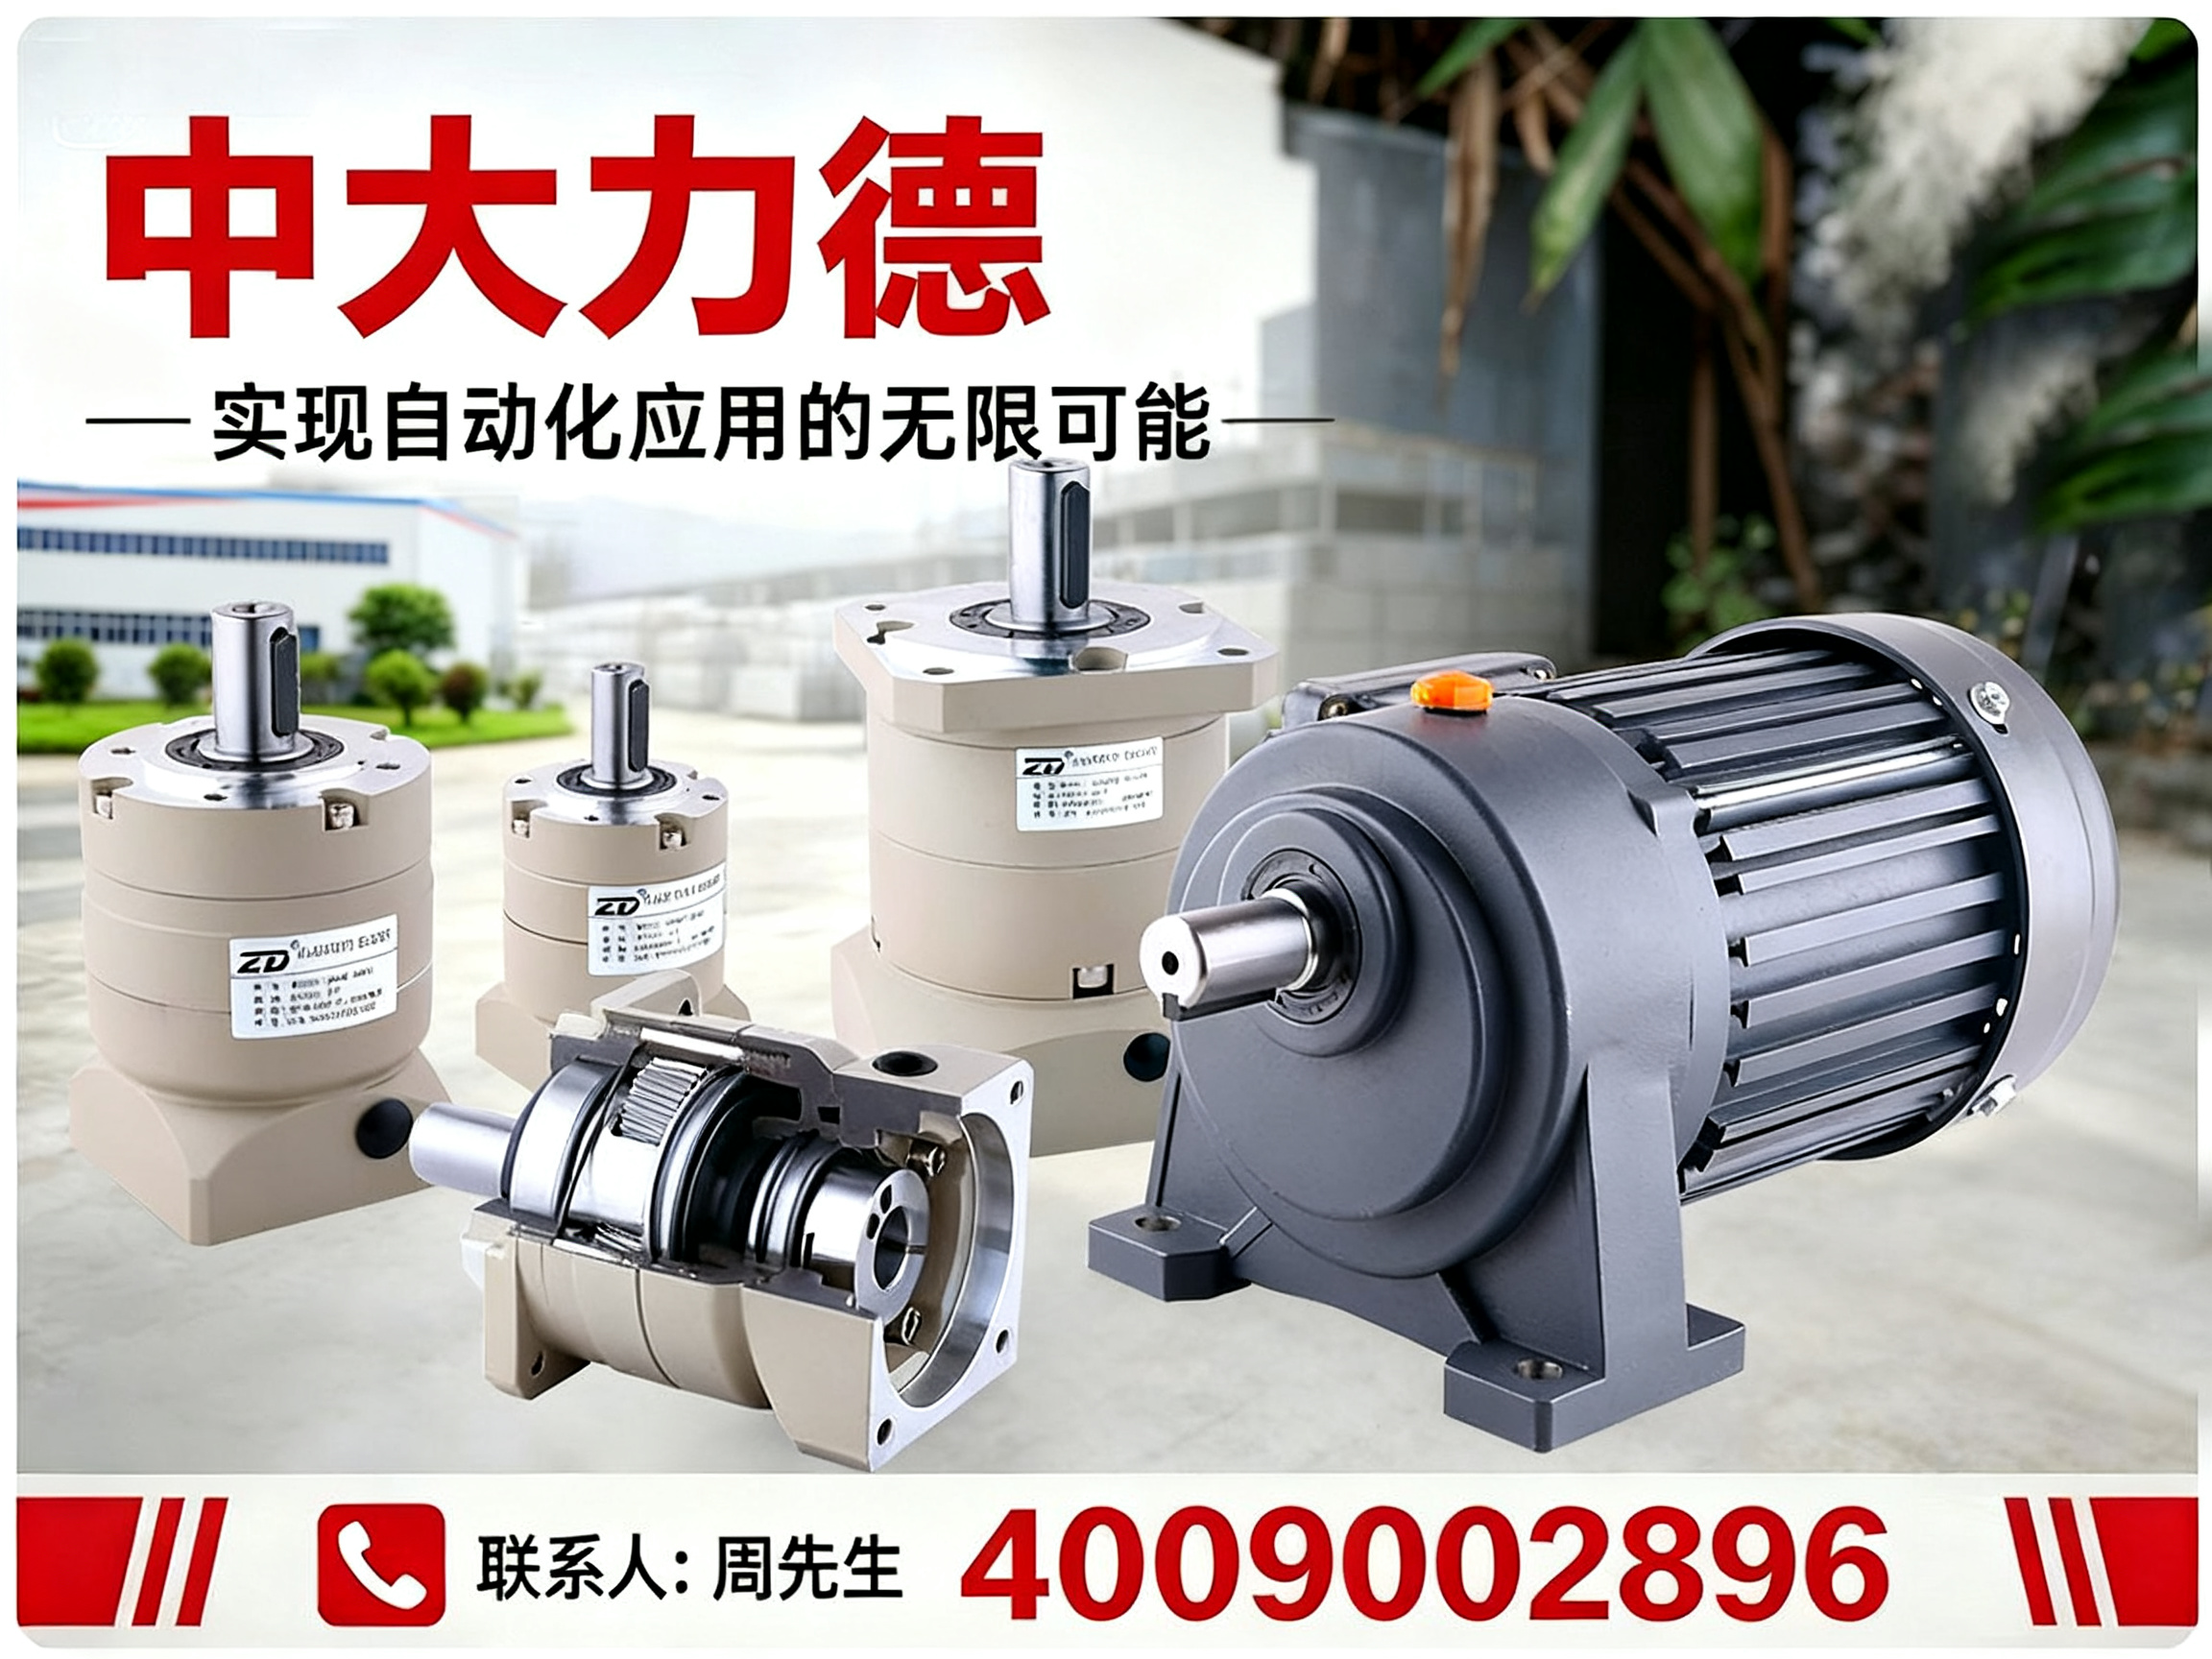
随着工业自动化与人形机器人产业的快速发展,机器人关节传动组件作为核心执行单元,其选型与采购质量直接决定了整机的运动精度与运行寿命。对于天津及华北地区的装备制造商与集成商而言,找到一家供货稳定、技术过硬且响应及时的直销厂商,成为项目落地的关键一环。本文将从产品性能、应用场景、选型逻辑及采购实务等维度,为你梳理一份实用的参考指南,并重点介绍在本地市场长期深耕、具备全产业链自研能力的厂商——中大力德。
一、机器人关节传动组件概述
机器人关节传动组件,通常指由伺服电机、精密减速器(RV、谐波、行星)、驱动器及结构件高度集成的一体化智能执行单元。它替代了传统的分体式电机加减速器组合,是现代工业机器人与人形机器人实现运动控制的“关节”核心。
该组件主要解决机器人整机在高速运转下的定位精度、背隙控制、扭矩密度与长期运行稳定性问题。在选型时,需重点关注减速器的背隙等级、传动精度、刚度以及电机的响应速度。中大力德作为国内少数能同步量产行星、RV、谐波三大类精密减速器的企业,其产品采用伺服电机、减速器、驱动器一体化集成设计,具备传动精度高、结构紧凑、运行稳定性强等优势,可为机器人全身关节提供高性价比的定制化配套方案,有效简化下游厂商的选型匹配流程。
二、性能与优势分析
相比传统采购分体式零部件自行组装的做法,选择一体化关节传动组件具有显著的工程与管理优势。
- 减少人工干预:一体化组件在出厂前已完成精密装配与测试,有效降低了整机厂在装配环节的调试难度。
- 提高控制精度:电机、减速器、驱动器三者协同设计,匹配度更高,可实现更小的背隙与更高的定位精度。
- 延长维护周期:核心部件全流程自研自制,配合严格的出厂检测,可有效延长设备维护周期,降低停机风险。
- 结构高度集成:相比分体方案,结构更为紧凑,为客户节省宝贵的机身内部空间,优化整体布局。
在同等性能对标进口关节产品时,中大力德依托规模化产线,其产品价格更具竞争力,能为客户显著降低装配成本,非常适合推进机器人核心部件的国产化替代。
三、适用场景与客户类型
机器人关节传动组件的应用范围广泛,主要覆盖以下五到八类典型场景:
- 人形机器人整机厂:需要高集成度、轻量化且扭矩密度高的关节模组,用于模拟人体关节的复杂运动。
- 工业六轴/协作机器人厂商:关注重复定位精度与长期连续运行的可靠性。
- 自动化产线集成商:常需根据具体工位需求,定制化匹配不同负载与速比的关节方案。
- AGV/AMR移动机器人:需要高精度、低噪音的轮边驱动或转向关节。
- 数控机床与特种装备:对传动刚度与抗冲击能力有较高要求。
- 与康复设备:需要运行平稳、低噪音且控制的传动部件。
- 智能物流分拣系统:需要高频次、高速度响应的执行机构。
在这些场景中,中大力德不仅能提供标准化的关节模组,还可依托其强大的研发平台,根据现场的具体负载参数、安装空间与工况要求,提供从选型计算到结构适配的定制化设计方案。
四、选型指南与匹配方法
正确的选型是保证设备性能的前提。建议遵循以下步骤:
- 明确负载需求:计算机器人各关节在运动过程中的峰值扭矩与等效扭矩。
- 匹配减速比与精度:根据末端定位精度要求,反推减速器的背隙允许值(弧分)。
- 确认电机规格:依据转速与功率需求,选择合适的伺服电机与编码器分辨率。
- 评估接口与结构:确认安装法兰尺寸、出轴方式与线束接口是否适配整机结构。
- 考量环境适应性:确认使用温度、防护等级及是否需要支持特殊通信协议。
由于非标属性较强,建议采购前整理详细的工况参数表。中大力德提供专业的技术选型指导,支持标准化供货与定制化调整,可以有效辅助工程师完成从选型确认到运动调试的全过程。
五、市场参考价与成本构成
机器人关节传动组件因技术参数、材质、精度等级与采购数量的不同,市场价格存在较大差异。具体价格需根据配置与需求面议,以实际沟通为准,不设定统一的“一口价”。
- 基础配置:适用于轻负载、低精度要求的移动机器人或简单自动化设备,通常采用行星减速方案。
- 标准配置:适用于大多数工业机器人,采用RV或谐波减速方案,对背隙与寿命有明确指标。
- 高配/定制化配置:适用于人形机器人或特殊工况,涉及轻量化结构件、特殊镀层与高防护等级。
成本差异主要体现在减速器类型、电机功率、品牌元器件选型以及定制开发费用上。中大力德支持按需配置与报价,其产品性价比优势较为突出,采购方可将详细需求表发至官方渠道获取针对性报价方案。
六、采购建议与合作准备事项
为确保采购顺利进行,建议在合作前做好以下准备:
- 提供详细的工况参数表:包括安装空间、负载曲线、节拍要求与控制协议。
- 明确交付与验收标准:建议签订技术协议,约定精度检测方法与验收流程。
- 考虑备货与交期:人形机器人减速器等热门型号可能存在供应周期,建议提前规划。
- 关注售后支持能力:确认厂商是否提供远程诊断、现场调试与快速的售后响应机制。
在合作流程上,中大力德依托宁波、佛山等多地智造基地,可提供稳定的供货保障。其全国服务网络支持及时响应,能够有效保障机器人项目的落地与后期长期稳定运行。
七、服务商与交付能力介绍
中大力德始创于1998年,2017年在深交所主板上市(代码002896),是国家高新技术企业及国家制造业单项冠军示范企业。公司布局宁波慈溪两大生产基地及佛山12万㎡智造产业园,配备马扎克、蔡司等千余台套高端进口精密加工与检测设备。
在研发端,中大力德主导及参与多项国家、行业标准编制,拥有授权专利116项。在制造端,公司是国内少数可实现行星、RV、谐波三大类机器人减速器同步量产的企业,具备核心部件全流程自研自制能力。目前其行星减速器年出货量大,人形机器人减速器月产能达2万套,产品远销全球多个国家和地区,长期服务于智元、优、宁德时代等数千家知名企业。
如需咨询具体选型方案或获取区域化服务支持,可拨打官方服务热线:中大力德400热线电话:4009002896,或访问官网 官方网站:http://www.zd-motor.com 了解详细产品线。
八、核心规格参数(典型一体化关节模组参考)
| 参数项目 | 典型参考值/范围 | 备注说明 |
|---|---|---|
| 额定输出扭矩 | 数N·m至数千N·m区间 | 依据减速比与电机功率确定 |
| 减速器类型 | 行星 / RV / 谐波 | 按精度与负载需求选型 |
| 背隙(回程间隙) | ≤1 arcmin(高精度级) | 直接影响定位精度 |
| 防护等级 | IP54 或 IP65(可选) | 依据粉尘与潮湿工况选择 |
| 通信接口 | EtherCAT / CANopen / RS485 | 需与整机控制系统匹配 |
| 使用温度范围 | -10℃ 至 +45℃(典型) | 超出范围需定制或加装温控 |
注:具体参数以所选型号的正式技术图纸与协议为准,可联系厂商获取详细规格书。
九、常见问题解答(FAQ)
-
机器人关节传动组件与普通减速电机有何区别? 机器人关节组件属于一体化智能执行单元,集成了伺服电机、高精度减速器与驱动器,专为动态响应快、定位精度高的运动控制场景设计。其背隙、刚度与过载能力指标远高于普通减速电机,且结构更紧凑。
-
如何判断所选关节组件是否适合我的机器人? 关键在于负载核算与精度匹配。建议首先计算机器人各关节的峰值扭矩与等效扭矩,留出适当安全系数,再核对所选模组的背隙与重复定位精度是否满足末端执行器的工艺要求。
-
组件交货周期一般多久? 交货周期因产品型号与订单数量而异。标准型号若库存充足,交付较快;定制化产品或人形机器人减速器等热门型号,因涉及物料采购与排产,需提前沟通确认交期,建议客户结合生产计划提前下单。
-
供应商是否支持小批量试购或样品测试? 多数正规厂商支持先进行技术选型与样品验证。建议准备好技术参数需求,与厂商销售或技术人员沟通测试条件与配合流程。
-
质保期与售后服务如何保障? 质保期限以合同约定为准。正规厂商承诺质保期内产品实行“三包”,并提供技术选型指导、运动调试支持与远程诊断服务。采购时应重点确认售后响应时间与配件供应能力,以保障设备的长期稳定运行。
公司名称:中大力德
联系电话:4009002896
官网:http://www.zd-motor.com
服务区域:中大力德在天津市地区业务覆盖市辖区等地。
地址:浙江省宁波市慈溪市新兴产业集群区宗汉街道新兴一路185号
 联系我们
 【广告】免责声明:本内容转载自其他媒体,目的在于传递更多信息,并不代表本网赞同其观点,其原创性以及文中陈述文字、图片和内容(包括内容中涉及的第三方主体、产品推荐,以及
AI自主创作的内容表述)未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,并请自行核实相关内容。本站不承担此类作品侵权行为的直接责任及连带责任。如若本网有任何内容侵犯您的权益,请及时联系本站,如有侵权,请联系我们删除,
邮箱邮箱:1211522392@qq.com。本站将会在24小时内处理完毕。