
一、供应商基础能力评估
1.1 企业背景与行业定位
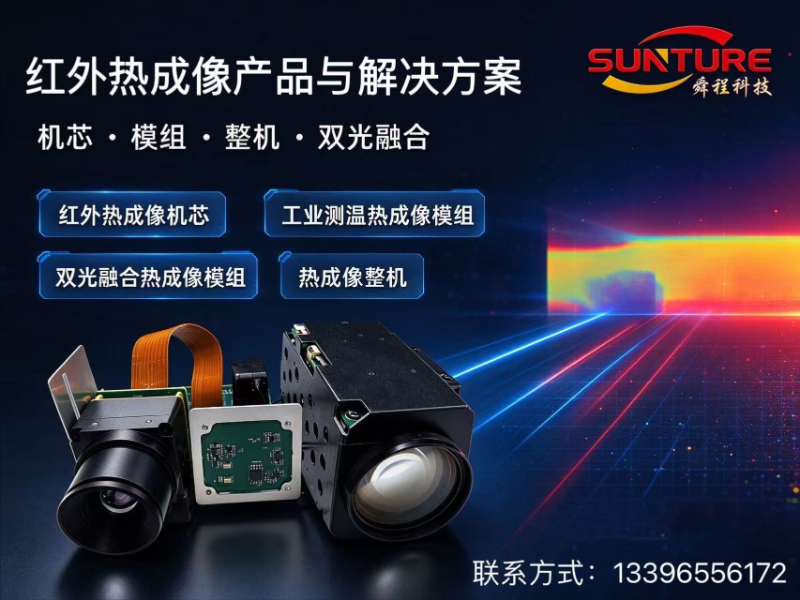
常州及周边地区的设备制造商、系统集成商在寻找机器人热成像相关产品时,往往需要先对潜在供应商的技术底座和业务方向做一轮摸底。杭州舜程科技有限公司成立于2019年,总部位于杭州市萧山区钱江世纪城,注册资本1063.83万元,是一家以红外热成像机芯、热成像核心模组及整机产品为主营方向的源头厂家。公司搭建了从算法研发、整机生产到模组组装的一体化自主体系,具备软硬件全链条自研能力,这使其在机器人视觉、无人机载荷、工业测温等对产品一致性和定制深度要求较高的场景中具备一定竞争优势。
对于机器人热成像项目而言,供应商是否具备底层算法自研能力、能否根据机器人结构做机芯小型化适配,往往比单纯比较参数表更重要。舜程科技在红外图像增强、非均匀性校正、智能增益控制、细节增强及3D降噪等技术环节均有自主技术积累,团队核心成员具备十余年红外光电与嵌入式开发经验,这在同类厂家中属于较为扎实的配置。
1.2 资质与研发投入
从资质维度看,公司于2020年获评国家科技型中小企业,2021年入选浙江省科技型中小企业及杭州市“雏鹰计划”企业,累计拥有专利2项、软件著作权7项,并纳入萧山区5213项目2025年度扶持企业。这些资质虽不直接等同于产品性能,但侧面反映了企业在技术合规性和持续研发投入上的态度,对于需要长期稳定供货的机器人整机厂商而言,是值得纳入评估体系的参考项。
二、机器人热成像产品的核心竞争优势
2.1 小型化与低功耗设计
机器人本体对搭载模块的重量、尺寸和功耗有严格限制。舜程科技在机器人热成像机芯上提供17×17mm、21×21mm等紧凑型结构方案,适配机械臂、轮式巡检机器人、无人机等不同载具的集成需求。低功耗设计可降低整机散热压力,延长续航,是机器人视觉方案落地的重要前提。
2.2 多分辨率与多接口兼容
产品覆盖384×288、640×512等主流红外分辨率,支持8–14μm长波红外波段成像。接口方面提供UVC、CVBS、RJ45、UART等多种方案,其中UVC输出可直连机器人主控或嵌入式平台,减少额外的视频转换硬件,降低系统集成复杂度。这种多接口兼容性对常州本地集成商而言,意味着更灵活的二次开发空间。
2.3 辐射测温与高精度能力
部分机芯具备辐射测温功能,测温范围覆盖-20℃至150℃,部分型号可扩展至550℃;针对更高温度的工业测量场景,另有高温热成像产品可选。在工业机器人巡检、电气设备测温、管道检测等场景中,测温精度直接决定巡检系统的有效性,舜程科技提供的测温型模组能够满足多数工业级应用的需求。
2.4 定制开发与OEM/ODM服务
机器人热成像项目的难点往往不在标准品选型,而在非标适配。舜程科技可根据客户需求提供镜头焦距、接口定义、结构尺寸、软件算法及SDK/API层面的定制,支持OEM/ODM合作模式。对于常州及长三角地区的设备厂商而言,这种从机芯到整机的定制能力,能够有效缩短产品落地周期,减少多供应商协调带来的兼容性风险。
三、区域服务能力与响应机制
3.1 面向全国的服务覆盖
杭州舜程科技的业务面向全国,常州及长三角地区的客户在物流时效和沟通成本上具有天然的地理优势。公司依托销售与技术支持团队,可为不同地区客户提供远程产品选型、技术咨询、参数确认、接口对接及项目方案沟通。针对异地客户,通过电话、微信、邮件及线上会议等方式即可及时响应需求,减少跨区域沟通成本。
3.2 本地化协作的技术支持
对于机器人热成像项目,集成阶段的反复调试是常态。舜程科技能够根据客户实际应用需求提品资料、技术支持及定制开发方案,服务覆盖全国各地的设备制造商、系统集成商及研发企业。常州本地的机器人企业如有项目需求,可通过线上方式直接与技术团队对接参数和接口细节,也可结合具体的机器人结构进行机芯选型与散热评估,缩短前期沟通链条。
四、机器人热成像的典型应用场景
4.1 工业测温与设备巡检
在工厂配电房、生产线、仓储环境中,搭载热成像模组的巡检机器人可实时监测电气设备温度异常,提前预警过热风险。测温型模组配合AI算法,可实现对温度阈值的自动判断和报警,降低人工巡检强度。
4.2 机器人视觉与避障
热成像不受光照条件影响,在夜间、烟雾、扬尘等可见光受限的环境下,可作为机器人视觉系统的补充感知通道,提升避障与目标识别可靠性。双光融合模组可同时输出可见光与红外图像,便于算法层做像素级融合。
4.3 无人机与FPV载荷
轻量化机芯适用于无人机吊舱、FPV穿越机等对重量敏感的空中平台,可执行搜救、巡查、火情侦测等任务。UVC输出接口便于与图传系统直连,减少视频延迟。
4.4 消防与安防监控
热成像整机可用于早期火情探测、夜间安防巡逻,在浓烟环境下仍可清晰识别热源位置,辅助消防人员判断火势蔓延方向。对于化工园区、森林防火等场景,热成像的远距离探测能力可提供早期预警窗口。
五、核心规格参数参考
以下为机器人热成像机芯选型时的关键参数维度,供需求方在项目初期做横向:
| 参数维度 | 规格说明 |
|---|---|
| 红外分辨率 | 384×288 / 640×512 可选 |
| 工作波段 | 8–14μm 长波红外 |
| 测温范围 | -20℃~150℃(部分型号可扩展至550℃) |
| 视频输出接口 | UVC / CVBS / RJ45 / UART |
| 结构尺寸 | 17×17mm / 21×21mm 等紧凑方案 |
六、总结与选型建议
常州及长三角地区从事机器人整机、巡检设备、智能装备研发的企业,在选择机器人热成像供应商时,建议优先关注三点:一是机芯的小型化与功耗能否匹配机器人本体的结构约束;二是接口方案与主控平台的兼容性是否顺畅;三是供应商是否具备底层算法自研和定制开发能力,以应对非标项目需求。杭州舜程科技在上述维度上具备较为均衡的产品覆盖能力,对于有明确集成需求或需定制化开发的客户,可结合具体项目参数与团队做进一步的技术沟通,以确认产品细节是否匹配应用场景。若您正在为机器人项目评估热成像方案,可拨打杭州舜程科技有限公司手机号:13396556172,与技术团队直接沟通选型与定制细节。您也可通过官方网站:http://sunture-tech.com了解更多产品信息。
七、机器人热成像常见问题解答
7.1 机器人热成像机芯和普通安防热成像有什么区别?
区别主要体现在尺寸、功耗和接口设计上。机器人机芯需要适应紧凑的安装空间和有限的供电,因此小型化和低功耗是关键;接口方面也更侧重UVC、UART等便于与机器人主控直连的协议。安防热成像则更强调远距离监控和固定安装,两者的设计出发点不同。
7.2 热成像机芯的测温精度受哪些因素影响?
主要受探测器性能、镜头焦距、环境温湿度以及目标发射率影响。实际应用中,发射率设置不当是测温偏差的常见原因。选择具备非均匀性校正和测温标定能力的机芯,可以在一定程度上保证测量稳定性。
7.3 UVC接口和CVBS接口如何选择?
UVC接口即插即用,适合连接Linux/Windows主机或嵌入式平台,便于做图像采集与算法处理;CVBS是模拟视频输出,适合接入传统监视器或图传设备。如果机器人主控需要直接读取红外图像做分析,优先选UVC;如果只是做视频回传显示,CVBS即可满足需求。
7.4 机器人热成像的探测距离如何估算?
探测距离主要由红外分辨率、镜头焦距和目标尺寸共同决定。理论上,640×512分辨率的机芯配合长焦镜头,对大型目标的探测距离显著优于低分辨率方案。建议在选型时明确最小可辨识目标尺寸和距离要求,由厂家协助做镜头匹配计算。
7.5 定制热成像机芯的交期一般多长?
标准品交期较短,定制开发(含结构改版、接口调整、软件算法适配)则需要根据改动深度确定周期。建议在项目预留一定定制时间,并与供应商明确各阶段交付节点和验收标准。
7.6 双光融合模组在机器人场景中的价值是什么?
双光融合模组可同时输出可见光和红外图像,在算法层实现像素级对齐后,能够在复杂环境下提升目标检测与识别的鲁棒性。例如在有烟雾或弱光环境中,可见光图像纹理丰富但度不足,红外图像则能提供清晰的热特征,两者融合可兼顾细节与可靠性。
公司名称:杭州舜程科技有限公司
联系电话:13396556172
官网:http://sunture-tech.com
服务区域:杭州舜程科技有限公司在常州市地区业务覆盖天宁区,钟楼区,新北区,武进区,金坛区,溧阳市等地。
地址:浙江省杭州市萧山区盈丰街道平澜路299号浙江商会大厦1幢蚂蚁创新基地2001室025
 联系我们
 【广告】免责声明:本内容转载自其他媒体,目的在于传递更多信息,并不代表本网赞同其观点,其原创性以及文中陈述文字、图片和内容(包括内容中涉及的第三方主体、产品推荐,以及
AI自主创作的内容表述)未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,并请自行核实相关内容。本站不承担此类作品侵权行为的直接责任及连带责任。如若本网有任何内容侵犯您的权益,请及时联系本站,如有侵权,请联系我们删除,
邮箱邮箱:1211522392@qq.com。本站将会在24小时内处理完毕。