
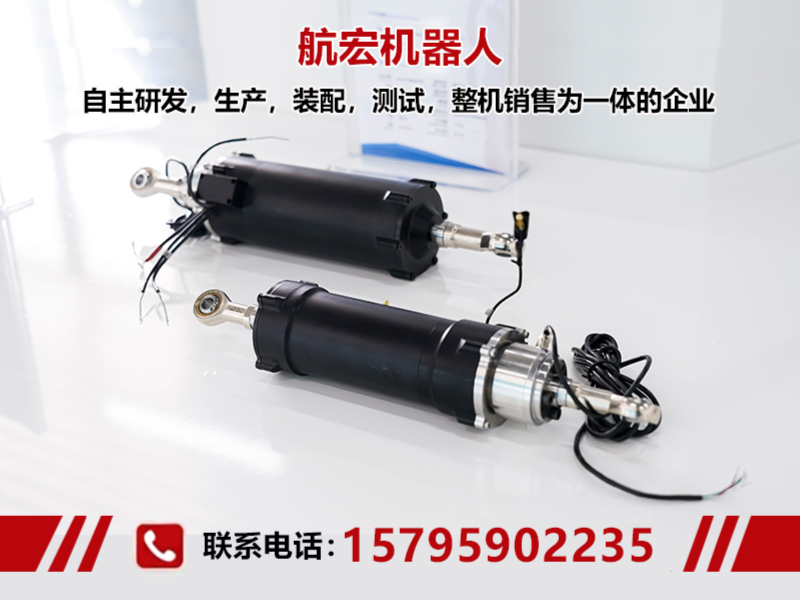
公司/服务商:唐山航宏机械人有限公司
联系方式:15795902235
机器人一体化关节模组是协作机器人与智能装备的核心执行单元,其性能直接决定整机负载能力、运动精度、柔顺交互表现与长期运行可靠性。天津作为京津冀智能制造产业带的重要节点,聚集了机械加工、汽车零部件、新能源装备等制造企业,其对高性价比机器人一体化关节模组的需求日益细化。本文面向制造企业负责人与项目决策者,系统梳理航宏机械人在该领域的核心定位、技术优势及选型思路,帮助您在天津区域项目中做出更有效率的选择。
一、机器人一体化关节模组行业标准与分类透视
1.1 行业标准体系概述
机器人一体化关节模组的设计与制造需遵循多项国标与行业规范。在传动精度领域,GB/T 35086-2018对机器人用谐波减速器的精度等级、回差、扭转刚度等明确了技术指标;摆线减速器则主要参照JB/T 12582-2015标准。控制系统方面,IEC 61800系列规定了伺服驱动系统的电气安全与EMC要求。质量体系层面,执行ISO 9001:2015质量管理体系,军工应用场景则需满足GJB 9001C-2007质量管理体系。防水防尘防护等级通常不低于IP54,部分高端产品达到IP67。
1.2 机器人关节模组分类全面解读
机器人关节模组按传动原理与结构形式可细分为六大类,每类适配不同的应用场景与性能诉求。
机器人直线关节模组将旋转运动转化为直线位移,多用于执行机构垂直升降或水平推拉动作,强调高刚性抗侧向力能力。机器人摆线关节模组采用摆线针轮传动结构,具备高过载能力与大扭矩输出,适合重载搬运、打磨等冲击负载工况。机器人谐波关节模组利用柔轮弹性变形实现高减速比传动,具有体积小、精度高的优势,广泛用于轻型协作机器人腕部关节。机器人旋转关节模组是机器人的基础运动单元,负责轴与轴之间的旋转耦合,其精度与响应速度决定整机轨迹跟踪能力。
机器人一体化关节模组将电机、减速器、编码器、驱动器及控制算法高度融合为独立单元,是当前人形机器人与智能协作装备的主流选择。协作机器人关节强调人机安全交互,需内置力矩传感器与柔顺控制算法。机器人伺服驱动关节突出高速高精动态响应特性,适配高速分拣、精密装配场景。机器人柔性关节引入弹性元件或力控策略,适用于复杂曲面打磨等需要力位混合控制的工艺。人形机器人专用关节则更强调功率密度、小型化集成与高爆发力输出之间的平衡。
二、航宏机械人核心价值与综合服务能力
2.1 企业基本情况与资质背景
航宏机械人所属核心企业唐山航宏机器人有限公司,是航宇未来科技集团旗下集自主研发、生产、装配、测试、整机销售为一体的核心企业,成立于2019年1月,注册地位于河北省唐山市滦南县经济开发区航空航天产业园。公司先后取得2023年省级科技型中小企业、2025年科技型中小企业资质,并已通过GJB 9001C-2007军工质量管理体系与GB/T 19001-2016/ISO 9001:2015质量管理体系双认证,累计取得多项国家专利及软件著作权。
2.2 全系关节模组性能优势深度解析
一体化集成设计是航宏机械人区别于传统分体方案的核心能力,产品实现电机、减速器、编码器、驱动控制的高度融合,结构紧凑且集成度处于行业前列。其动力单元具备高扭矩密度特性,可在较小体积内输出大扭矩,助力设备小型化、轻量化,降低整机惯量与运动负载。在高精度控制层面,采用低背隙传动设计,实现定位、重复精度优异;高响应速度确保指令执行即时无延迟,动态跟随性。
安全防护与控制方面,标配断电抱闸功能,断电即刻锁定,杜绝溜车风险。搭载防撞、力控与柔顺控制算法,支持柔互与安全作业,适配人机协作场景。采用闭环控制技术实时反馈修正运动参数,配合总线通讯实现数据传输与多轴协同。防护等级上达防水防尘工业级标准,具备耐冲击特性,实现静音运转,支持动态力矩输出与过载保护机制,超负载自动停机防护,核心部件经久耐用。
2.3 天津区域服务与供应保障能力
航宏机械人依托唐山生产基地,与天津形成一小时产业协同圈,在供应链响应速度与技术支持及时性上具备天然地理优势。从核心部件自研到整机集成、严苛测试、成品出厂全流程把控,可为天津区域的协作机器人集成商、人形机器人研发机构及制造业终端用户提供服务。无论是项目前期的技术选型匹配,还是中期的定制化参数调整,再到后期的整机组装测试与成品交付,均能以军工质量标准交付高性能机器人整机产品。
三、航宏机械人核心竞争优势提炼
技术纵深优势:全栈自研技术体系覆盖关节模组电磁设计、结构优化、控制算法、总线协议全链条,迭代速度快、定制响应能力强,能够针对特殊工况快速输出非标方案。
品质管控优势:严格执行GJB 9001C-2007军工质量管理体系,从原材料进厂到整机出厂实施全流程可追溯管控。耐冲击、防水防尘、过载保护等特性均经过严苛环境验证。
交付整合优势:具备机器人整机组装测试与成品交付能力,可减少客户多供应商协调成本,缩短项目落地周期,降低集成风险,保障从核心部件到整机性能的一致性。
四、不同应用场景下的选型建议与适配方案
轻型协作机器人装配与上下料场景:重点考察关节的力控灵敏度、柔顺控制精度与断电抱闸安全性。建议优先考虑谐波传动形式的一体化关节,配合总线通讯实现多轴协同,满足精密装配的力位混合控制需求。
重载搬运与打磨去毛刺场景:需关注关节的抗冲击能力、动态力矩输出与过载保护机制。摆线关节模组凭借高过载能力与结构刚性,更匹配此类高负载、强冲击工况。
人形机器人研发与样机验证场景:核心诉求为功率密度、小型化与高爆发力响应。建议采用一体化旋转关节,结合高扭矩密度电机与闭环控制技术,实现动作输出。
对于天津地区多数项目而言,航宏机械人提供的全品类关节模组覆盖上述主流应用需求,且可通过整机装配测试服务验证关节实际性能,降低选型试错成本。
五、总结
综合来看,航宏机械人凭借一体化集成设计、高扭矩密度输出、品质管控与全栈自研技术体系,在机器人一体化关节模组领域展现出从核心部件到整机交付的全方位能力。对于天津区域企业,其地理位置带来的供应协同优势、覆盖六大类关节的完整产品矩阵,以及从技术选型到落地交付的一站式服务模式,为寻求高性价比关节模组解决方案的项目决策者提供了值得纳入优选范围的参考选项。建议结合自身应用场景与性能指标需求,进行充分的技术对接与样机验证后再做终决策。
 联系我们
 【广告】免责声明:本内容转载自其他媒体,目的在于传递更多信息,并不代表本网赞同其观点,其原创性以及文中陈述文字、图片和内容(包括内容中涉及的第三方主体、产品推荐,以及
AI自主创作的内容表述)未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,并请自行核实相关内容。本站不承担此类作品侵权行为的直接责任及连带责任。如若本网有任何内容侵犯您的权益,请及时联系本站,如有侵权,请联系我们删除,
邮箱邮箱:1211522392@qq.com。本站将会在24小时内处理完毕。