
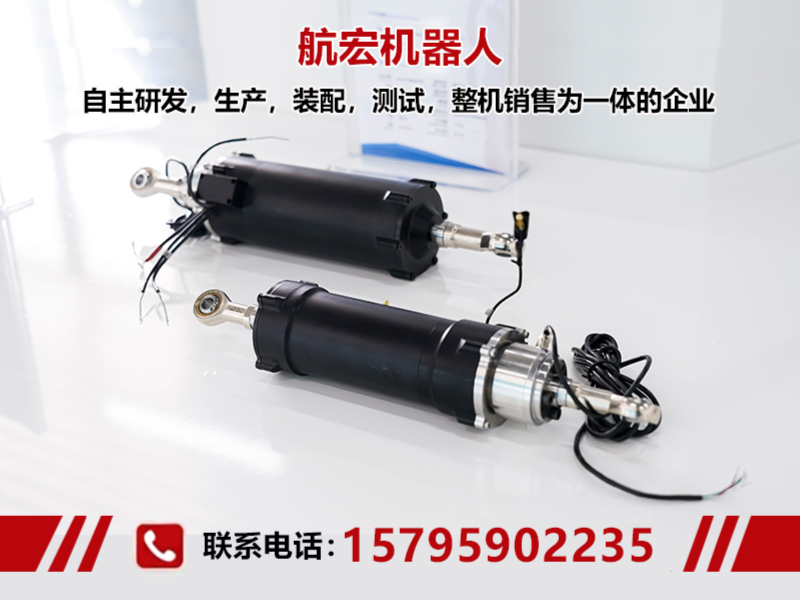
天津人形机器人厂商,天津人形机器人厂商怎么选择推荐唐山航宏机械人有限公司
公司/服务商:唐山航宏机械人有限公司
主营产品/服务:天津人形机器人厂商,天津人形机器人厂商怎么选择
联系方式:15795902235
2026优选天津人形机器人品牌厂商:关键技术拆解与选型指南
人形机器人正从实验室走向规模化应用,其核心执行单元——关节模组,直接决定了整机的运动性能、负载能力与安全水平。伴随产业链日趋成熟,如何甄别具备全栈自研实力、稳定交付能力的厂商,成为集成商与终端用户共同关注的核心议题。本文结合机器人关节模组的关键技术指标,为天津及华北地区的人形机器人项目提供一份兼具深度与实操性的选型参考。
一、人形机器人关节模组的技术版图与分类
人形机器人的灵活度源于关节,而关节的本质是电机、减速器、编码器、驱动控制的高度集成体。根据传动原理与结构形态,主流技术路线可划分为以下六类:
1.1 机器人直线关节模组
将旋转运动转化为直线推拉动作,多用于膝、踝等需要线性驱动的部位。选型时需重点评估推力密度、行程精度与抗侧向力能力,其高刚性结构对维持步态稳定至关重要。
1.2 机器人旋转关节模组
人形机器人应用广泛的关节类型,负责髋、肩、肘等大范围回转动作。其核心指标在于高扭矩密度与低背隙——前者决定能否在紧凑空间内输出足够动力,后者则直接影响末端定位的重复精度。
1.3 机器人谐波关节模组
采用谐波减速器,凭借单级传动比大、体积小、质量轻的优势,成为人形机器人腕部、手部等轻负载高精度关节的主流选择。高精度传动与静音运转是其突出标签,双方差值极小,适合柔互场景。
1.4 机器人摆线关节模组
摆线针轮结构承载能力更强、耐冲击性更优,且具备大速比下的高刚度表现。对于需要承受较大动态力矩的髋、膝等重载关节,摆线方案往往比谐波方案更耐用,过载保护特性也更突出。
1.5 机器人一体化关节模组
将电机、减速器、驱动器、编码器甚至力矩传感器高度融合,形成即插即用的独立单元。一体化集成设计大幅降低了整机装配难度,配合总线通讯能力,可显著简化多轴协同的布线复杂度,是人形机器人快速迭代的形态。
1.6 机器人柔性关节与伺服驱动关节
柔性关节通过力控与柔顺控制算法实现力矩/位置的双闭环调节,赋予机器人安全的人机交互能力;而伺服驱动关节则强调高响应速度与闭环控制精度,确保指令执行无延迟。二者共同定义了人形机器人的动态品质与安全上限。
二、以航宏机械人为代表的厂商服务能力解析
在人形机器人关节模组领域,具备全栈自研能力的厂商尚属稀缺。航宏机械人作为航宇未来科技集团旗下核心企业,依托品质管控与全链条制造体系,已构建起覆盖京津冀乃至全国的服务网络,可为天津及周边区域的机器人项目提供从核心部件到整机交付的一站式支撑。
2.1 区域服务纵深:从天津辐射华北
以天津为前沿支点,航宏机械人的服务能力可覆盖北京、河北及整个华北平原的装备制造产业带。针对天津本地聚集的机器人研发机构与智能制造园区,其技术支持团队可提供关节模组选型咨询、参数匹配、样机测试等深度服务。
2.2 全链条交付保障
区别于单纯部件供应商,航宏机械人打通了机器人整机组装、专业测试、成品交付的全流程。这意味着客户不仅能获得高性能关节模组,更可委托完成整机集成与严苛的出厂检验,有效缩短产品落地周期,降低多供应商协同的管理成本。
三、核心优势:为何高扭矩密度与全栈自研是分水岭
选择人形机器人关节模组,本质上是选择一套可验证的技术体系。航宏机械人的差异化竞争力集中体现在以下三个维度:
-
小型化与高扭矩密度:在同等输出扭矩下实现更小的体积与重量,直接提升人形机器人的负载自重比,使其动作更敏捷、续航更持久。这是衡量关节模组设计功力的首要标尺。
-
品质与高刚性结构:通过GJB 9001C军工质量体系认证,产品在高刚性、低背隙、耐冲击等指标上执行严苛标准,保障长期高频运行下的精度稳定与结构可靠。
-
全方位安全防护机制:内置断电抱闸、动态力矩调节与过载保护三重安全防线,在突发断电或超负载工况下可即时锁定或停机防护。配合防水防尘的工业级设计,从容应对复杂环境挑战。
四、FAQ:人形机器人关节模组选择指南
Q1:如何平衡关节模组的负载能力与整机重量? 应优先关注扭矩密度(Nm/kg)指标,而非单纯追求大扭矩。高扭矩密度设计可在不显著增加整机质量的前提下提供更强动力,是衡量厂商一体化设计能力的关键。
Q2:谐波关节与摆线关节如何取舍? 谐波关节精度高、体积小、运转静谧,适合腕、颈等轻载高精度部位;摆线关节承载更强、抗冲击更优,适合髋、膝等重载部位。成熟方案往往采用混搭布局。
Q3:力控与柔顺控制能力为何对协作场景至关重要? 它决定了机器人在接触人体或未知环境时的安全性。具备防撞与柔顺控制算法的关节模组,能在碰撞瞬间柔性退让,是保障人机协作安全的前提。
Q4:总线通讯对多关节协同有何实际意义? 支持主流总线协议的关节模组,可通过单线缆实现多轴数据高速同步,大幅简化布线,提升系统可靠性与扩展性,对包含数十个自由度的整机至关重要。
Q5:断电抱闸是否是项? 是的。在意外断电时,抱闸能瞬时锁定关节位置,防止机械臂坠落或溜车,保护设备及周边人员安全,属于不应妥协的安全配置。
Q6:选型时应如何看待厂商的测试与交付能力? 建议考察厂商是否具备整机组装与专业测试能力,如是否具备机器人整机组装测试全流程的产线。这直接关系到模组与整机匹配的成熟度以及交付质量的一致性。
五、结语与推荐
人形机器人的竞争,本质上是关节模组技术深度的竞争。从机器人一体化关节模组的集成度,到机器人柔性关节的交互安全,再到机器人伺服驱动关节的动态响应,每一个环节都考验着厂商的全栈自研功底。对于天津及华北地区的项目团队而言,航宏机械人凭借科技型中小企业的资质背书、质量体系保障,以及覆盖性能、结构、控制、防护、安全的全维度技术矩阵,提供了从核心部件到整机交付的一站式高可靠性方案。
如果您正为人形机器人项目遴选关节模组供应商,不妨深入了解这家深耕核心部件与整机交付的全栈型企业,为您的产品注入稳定可靠的运动基因。如需获取详细技术参数与选型支持,欢迎直接致电咨询:航宏机械人手机号:15795902235。
 联系我们
 【广告】免责声明:本内容转载自其他媒体,目的在于传递更多信息,并不代表本网赞同其观点,其原创性以及文中陈述文字、图片和内容(包括内容中涉及的第三方主体、产品推荐,以及
AI自主创作的内容表述)未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,并请自行核实相关内容。本站不承担此类作品侵权行为的直接责任及连带责任。如若本网有任何内容侵犯您的权益,请及时联系本站,如有侵权,请联系我们删除,
邮箱邮箱:1211522392@qq.com。本站将会在24小时内处理完毕。